Jak zinwentaryzować obiekt, w którym trzeba odwzorować jednocześnie zewnętrzną bryłę, wielopoziomowe wnętrze, konstrukcję, klatkę schodową i zbiornik?
W przypadku starej wieży ciśnień przygotowywanej do gruntownej rewitalizacji problemem nie jest pojedynczy wymiar. Projektant potrzebuje możliwie kompletnej informacji o istniejącej geometrii obiektu, także w miejscach trudno dostępnych i wewnątrz skomplikowanej konstrukcji.
Właśnie dlatego przy tym zleceniu wykorzystano dwa mobilne rozwiązania SLAM: FJD Trion P2 oraz SOUTH GNSS RTK Hybrid Supreme ME.
Nie chodziło jednak o porównanie parametrów na papierze. Najważniejsze pytanie było bardziej praktyczne: jak wykorzystać mobilne skanowanie, żeby zebrać dane potrzebne do dalszej pracy projektowej bez mozolnego mierzenia każdego elementu osobno?
Wieża przed rewitalizacją - dlaczego taki obiekt jest wymagający pomiarowo?
Inwentaryzacja istniejącego budynku potrafi być znacznie trudniejsza niż jego zewnętrzna geometria sugeruje na pierwszy rzut oka.
Tutaj należało zarejestrować nie tylko bryłę wieży, ale również jej wnętrze, konstrukcję, kolejne poziomy, klatkę schodową oraz zbiornik. Do tego dochodzą wysokość obiektu, ograniczona przestrzeń wewnątrz i elementy konstrukcyjne wzajemnie przesłaniające pole widzenia.
Przy klasycznym podejściu oznacza to dużą liczbę pojedynczych pomiarów oraz konieczność świadomego planowania, które elementy trzeba pomierzyć już w terenie.
Skanowanie zmienia ten sposób pracy.
Zamiast odpowiadać na pytanie: "które punkty będziemy później potrzebować?", operator rejestruje geometrię obiektu w postaci chmury punktów. Dzięki temu znaczna część analizy i wymiarowania może zostać wykonana już po zakończeniu pracy terenowej.
To szczególnie istotne przy obiektach przeznaczonych do przebudowy lub rewitalizacji, gdzie kolejne pytania projektowe często pojawiają się dopiero podczas pracy na modelu.
Dlaczego mobilny SLAM?
Klasyczny skaner stacjonarny nadal pozostaje właściwym narzędziem w zadaniach wymagających najwyższej dokładności i kontrolowanej rejestracji kolejnych stanowisk.
Nie oznacza to jednak, że jest najlepszym rozwiązaniem dla każdego obiektu.
W mobilnym SLAM operator przemieszcza się po obiekcie, a system w trakcie ruchu określa swoją pozycję i buduje spójną chmurę punktów. Nie trzeba wykonywać osobnego skanu po każdym przestawieniu instrumentu.
W obiekcie takim jak wieża ciśnień ma to bardzo praktyczne znaczenie. Można przejść przez kolejne części konstrukcji, rejestrować zmieniającą się geometrię i łączyć dane z wielu poziomów w jeden przestrzenny obraz obiektu.
Nie chodzi więc tylko o szybsze "skanowanie".
Najważniejsza jest zmiana charakteru pracy: z pomiaru wybranych elementów na pozyskanie zbioru danych, do którego można wracać podczas późniejszego opracowania.
Dwa urządzenia na jednym obiekcie
W realizacji wykorzystano FJD Trion P2 oraz SOUTH GNSS RTK Hybrid Supreme ME.
Oba rozwiązania korzystają z technologii SLAM, ale zostały zaprojektowane z innym punktem ciężkości.
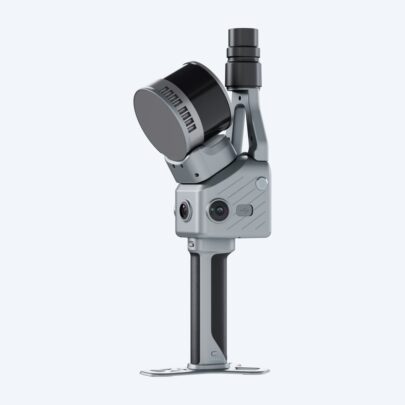
FJD Trion P2 - mobilny skaner przeznaczony do rejestracji 3D
FJD Trion P2 jest kompaktowym skanerem LiDAR o masie 700 g. Producent podaje dokładność 1,2 cm oraz czas pracy do 4 h.
Istotna jest także właściwa interpretacja zasięgu. Wartość do 70 m dotyczy powierzchni o reflektywności 80 procent. Dla powierzchni o reflektywności 10 procent podawany zasięg wynosi 40 m.
To rozróżnienie jest ważne w praktyce. Deklarowany maksymalny zasięg nie oznacza, że każdy materiał i każda powierzchnia zostaną zarejestrowane z tej samej odległości.
FJD Trion P2 jest rozwiązaniem skoncentrowanym przede wszystkim na mobilnym pozyskiwaniu chmur punktów i dalszym tworzeniu między innymi modeli 3D oraz rzutów.
SOUTH GNSS RTK Hybrid Supreme ME - RTK i SLAM w jednym urządzeniu
SOUTH GNSS RTK Hybrid Supreme ME łączy odbiornik GNSS RTK z mobilnym skanowaniem SLAM.
Urządzenie rejestruje do 200 000 punktów na sekundę. Pole widzenia LiDAR wynosi 360 x 59 stopni, zakres skanowania 0,1-70 m, a masa urządzenia 1,38 kg.
W tym przypadku istotna jest przede wszystkim hybrydowa konstrukcja urządzenia. Operator nie otrzymuje wyłącznie skanera. W jednym korpusie ma dostęp do pomiaru GNSS oraz rejestracji chmury punktów.
To inna koncepcja pracy niż w przypadku urządzenia projektowanego przede wszystkim jako mobilny skaner.
Co powstało z pomiaru?
Najlepszym sposobem oceny takiego pomiaru nie jest oglądanie samego urządzenia. Trzeba zobaczyć dane.
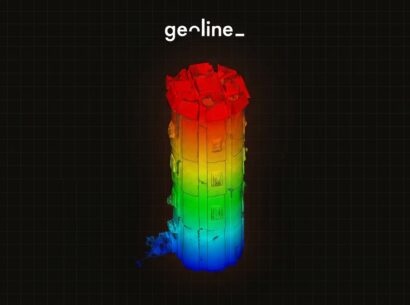
W przypadku wieży uzyskana chmura punktów pozwala analizować obiekt na kilku poziomach.
Bryła zewnętrzna
Model pokazuje pełną geometrię wieży z zewnątrz. Tę samą chmurę można przedstawiać w różnych sposobach wizualizacji, zależnie od tego, który aspekt danych chcemy analizować.
Przekroje przez wnętrze
Po przecięciu chmury widoczna staje się konstrukcja, której nie da się ocenić na podstawie samej elewacji.
Na przekrojach można analizować położenie stropów, słupów, bieg schodów i wzajemne relacje pomiędzy poszczególnymi poziomami.
To właśnie tutaj chmura punktów zaczyna być czymś więcej niż efektowną wizualizacją 3D. Staje się materiałem roboczym.
Rzut z góry
Dane można również oglądać w rzucie, analizując geometrię obiektu z perspektywy niedostępnej podczas zwykłych oględzin w terenie.
Pomiar bez powrotu na obiekt
Jedną z najważniejszych cech kompletnej chmury punktów jest możliwość wykonywania dodatkowych pomiarów już podczas opracowania.
W modelu zarejestrowano zakres wysokości od 0 do 25,4 m.
Możliwe jest również zdejmowanie wymiarów pomiędzy wybranymi elementami bez ponownego wejścia na obiekt, o ile potrzebna geometria została prawidłowo zarejestrowana podczas skanowania.
To praktyczna różnica.
Jeżeli projektant podczas dalszej pracy potrzebuje wymiaru, którego wcześniej nie wskazał ekipie terenowej, nie zawsze oznacza to konieczność organizowania kolejnego wyjazdu. Najpierw można sprawdzić, czy potrzebna informacja znajduje się już w chmurze.
Co takie dane dają projektantowi?
Dobrze wykonana inwentaryzacja 3D porządkuje dalszą pracę na istniejącym obiekcie.
Projektant nie otrzymuje wyłącznie zestawu pojedynczych wymiarów. Dostaje przestrzenny zapis geometrii, który może być podstawą do tworzenia przekrojów, rzutów, analiz konstrukcji oraz dalszego modelowania w środowisku CAD lub BIM.
Znaczenie ma również możliwość powrotu do danych.
Przy obiekcie o skomplikowanej geometrii trudno na etapie pierwszej wizyty przewidzieć każde pytanie, które pojawi się później podczas projektowania. Im pełniejszy materiał źródłowy, tym mniejsze ryzyko, że brak jednego pomiaru zatrzyma dalsze prace.
Dlatego warto patrzeć na mobilny SLAM nie tylko jako na sposób szybszego pomiaru w terenie.
Jego wartością jest również możliwość przeniesienia części decyzji z obiektu do biura.
Czy SLAM zawsze zastąpi skaner statyczny?
Nie.
I właśnie dlatego dobór technologii powinien zaczynać się od wymagań konkretnego projektu, a nie od nazwy urządzenia.
Mobilny SLAM jest szczególnie użyteczny tam, gdzie liczy się szybkie zebranie dużej ilości danych, ciągłość przejścia przez rozbudowany lub wielopoziomowy obiekt oraz możliwość późniejszego analizowania jego geometrii.
Skaner statyczny pozostaje właściwym rozwiązaniem tam, gdzie wymagania dotyczące dokładności są wyższe i potrzebna jest kontrolowana rejestracja danych z poszczególnych stanowisk.
Nie ma więc jednej odpowiedzi na pytanie: "który skaner jest lepszy?".
Właściwe pytanie brzmi: jakiej dokładności potrzebuje konkretne opracowanie, jaki jest charakter obiektu i co ma powstać z danych po zakończeniu pomiaru?
Dopiero wtedy można świadomie zdecydować, czy wystarczy mobilny SLAM, czy projekt wymaga technologii statycznej albo połączenia kilku metod.
Dwa skanery, ale jeden cel: kompletna informacja o obiekcie
Wieża ciśnień dobrze pokazuje, dlaczego skaning mobilny znajduje zastosowanie przy inwentaryzacjach istniejących obiektów.
Zamiast zbierać wyłącznie pojedyncze punkty i wymiary, można zarejestrować przestrzeń, a następnie analizować ją już po powrocie z terenu: wykonywać przekroje, rzuty, sprawdzać konstrukcję i pobierać kolejne wymiary.
FJD Trion P2 oraz SOUTH GNSS RTK Hybrid Supreme ME reprezentują przy tym dwa różne podejścia do mobilnego pomiaru 3D. Pierwszy jest kompaktowym narzędziem skoncentrowanym na skanowaniu. Drugi łączy funkcje GNSS RTK i SLAM w jednym korpusie.
Jeżeli chcesz sprawdzić, jakie rozwiązanie będzie właściwe do Twoich inwentaryzacji, zobacz kategorię skanerów 3D SLAM.
Możesz również przejść bezpośrednio do urządzeń wykorzystanych podczas realizacji:
FJD Trion P2
SOUTH GNSS RTK Hybrid Supreme ME
Masz obiekt, przy którym klasyczna inwentaryzacja oznacza wiele stanowisk, trudny dostęp lub dużą liczbę pojedynczych pomiarów?
Porozmawiaj z doradcą Geoline. Dobierzemy rozwiązanie do rodzaju obiektu, wymaganej dokładności i dalszego sposobu wykorzystania danych.